Pe scurt
Un dispozitiv inteligent poate măsura mediul prin senzori, procesa date și produce efecte prin actuatori. Un senzor de lumină furnizează o valoare; un motor sau un LED primește o comandă. În Internetul lucrurilor, dispozitivele comunică prin rețea și pot trimite date către o aplicație. Conectarea aduce utilitate, dar și riscuri: parolele implicite și actualizările lipsă expun dispozitivul. Un robot execută un algoritm în buclă, citește senzori și acționează potrivit condițiilor.
În detaliu
Modelul unui sistem separă intrarea, prelucrarea, ieșirea și feedbackul. Pragul unui senzor trebuie calibrat în condițiile reale. Histerezisul sau două praguri diferite pot evita pornirea și oprirea rapidă lângă o singură limită. Pentru testare pregătești cazuri normale și cazuri-limită și verifici reacția la pierderea conexiunii. Într-o casă inteligentă, datele despre prezență sunt personale și accesul la ele se limitează.
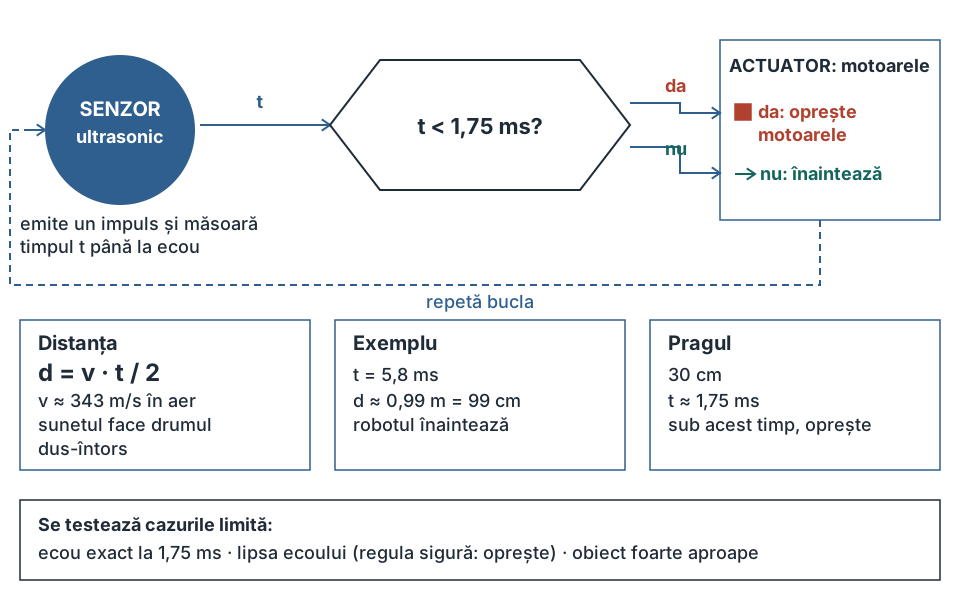
Senzorii analogici sunt citiți de un convertor analog-digital. Un convertor pe 10 biți produce valori întregi de la 0 la , iar tensiunea măsurată se obține cu ; la 512 din 1023 pe o referință de 5 V, tensiunea este V. Un senzor ultrasonic de distanță emite un impuls și măsoară timpul până la întoarcerea ecoului; sunetul parcurge distanța de două ori, deci , cu m/s în aer la 20 °C. Un dispozitiv conectat trimite mesaje periodice către o aplicație, iar volumul de date rezultă din mărimea mesajului și frecvența lui. Un robot urmează o buclă: citește senzorii, decide după reguli, comandă actuatorii și repetă.
Exemplul 1: oprirea unui robot în fața unui obstacol. Robotul trebuie să se oprească la mai puțin de 30 cm de perete.
- Senzorul măsoară un ecou după ms.
- Distanța este m, deci 99 cm: robotul înaintează.
- Pragul de 30 cm corespunde timpului ms.
- Algoritmul în buclă: măsoară ; dacă ms, oprește motoarele; altfel înaintează; reia măsurarea.
- Testezi cazurile limită: ecou exact la 1,75 ms, lipsa ecoului (nu se primește niciun semnal) și un obiect foarte aproape. Pentru lipsa ecoului, regula sigură este oprirea.
Actuatorii se aleg după efectul cerut: un LED și un releu comută pornit sau oprit, un servomotor atinge un unghi comandat, un motor de curent continuu își reglează turația prin semnal cu modulare în durată (PWM), unde raportul dintre timpul activ și perioadă dă puterea medie. La un factor de umplere de 25%, motorul primește un sfert din puterea maximă. Un dispozitiv conectat se protejează prin parolă schimbată, actualizări ale firmware-ului și rețea separată de calculatoarele personale.
Exemplul 2 — un singur prag față de două praguri. Lampa se aprinde când iluminarea scade sub 100 lux. Citirile consecutive sunt 99, 101, 99, 102, 98, 101 lux, deci lumina oscilează ușor în jurul limitei. Cu un singur prag, de 100 lux, lampa se aprinde la 99, se stinge la 101, se aprinde iar la 99 și tot așa: cele șase citiri produc 6 schimbări de stare. Cu două praguri, aprindere sub 100 și stingere peste 150 lux, lampa se aprinde la prima citire și rămâne aprinsă, deoarece niciuna dintre următoarele citiri nu depășește 150: o singură schimbare. Pentru citirile 140, 95, 120, 160, 148, 90, pornind cu lampa stinsă, stările sunt: stinsă, aprinsă, aprinsă, stinsă, stinsă, aprinsă.
Exemplul 3 — câte date trimite un senzor. Un senzor de temperatură trimite o măsurătoare de 50 de octeți. La o măsurătoare la 10 minute, în 24 de ore se trimit de mesaje, adică de octeți pe zi și de octeți într-o lună. Dacă se trimite câte un mesaj pe secundă, în 24 de ore sunt de mesaje, deci de octeți, aproximativ 4,3 MB pe zi.
Exemplul 4 — robot care urmărește o linie. Doi senzori sunt așezați de o parte și de alta a liniei negre; valoarea 1 înseamnă că senzorul vede linia. Algoritmul se repetă în buclă:
- dacă perechea (stânga; dreapta) este , robotul merge înainte;
- dacă este , linia a ajuns sub senzorul stâng, deci robotul virează la stânga;
- dacă este , virează la dreapta;
- dacă este , ambii senzori văd linia, ceea ce marchează o intersecție sau un capăt, iar robotul se oprește.
Pentru citirile succesive , , , , acțiunile sunt: înainte, stânga, înainte, dreapta, oprire.
Pierderea conexiunii. Dacă un dispozitiv trimite o măsurătoare la 10 secunde și aplicația nu primește nimic timp de 30 de secunde, lipsesc trei mesaje la rând. Sistemul trebuie să treacă într-o stare sigură, de exemplu să oprească motoarele robotului, nu să continue cu ultima comandă primită.
Greșeli frecvente
- Greșit: Senzorul și actuatorul au același rol.Corect: senzorul măsoară, actuatorul produce o acțiune.
- Greșit: Un robot conectat poate păstra parola inițială fără risc.Corect: parola implicită se schimbă și software-ul se actualizează.
- Greșit: Distanța măsurată cu ultrasunete este viteza înmulțită cu timpul ecoului.Corect: sunetul face drumul dus-întors, deci .
- Greșit: Testul unui singur caz demonstrează funcționarea completă.Corect: testezi și valori la limite și pierderea conexiunii.
Testează-te pe această lecție
Lecția o citești aici, fără cont. Testele pe lecții și capitole sunt în cont, cu grile originale Didaxis și explicația fiecăreia: gratuit 10 grile pe zi, fără limită cu Premium, 49 de lei pe lună pentru fiecare copil.
Înainte și după
Surse și referințe
Redactare proprie, conform programei:
- OMEC 3716/2026, anexa 42, pp. 11–12; rocnee.eu
Documente consultate
- OMEC 3716/2026, anexa 42, p. 12, pct. 3.1–3.2; rocnee.eu
Desene: Redactare proprie (desen original), conform OMEC 3716/2026, anexa 42, p. 12, pct. 3.1–3.2; rocnee.eu